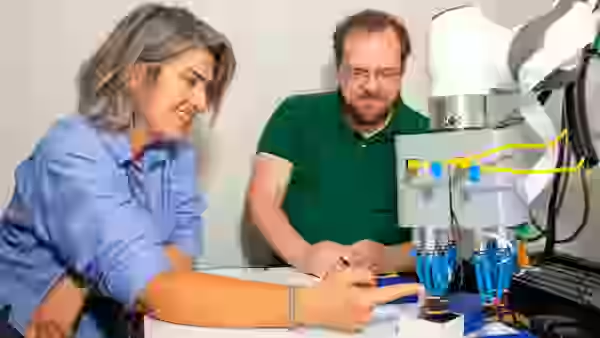
El objetivo es mejorar una de las tareas que todavía resultan complicadas para la robótica: manipular objetos pequeños, frágiles o difíciles de distinguir únicamente con cámaras. Durante las pruebas, el equipo trabajó con tofu, patatas fritas, vasos de papel y materiales como tela gruesa o papel encerado.
Además de combinar varios tipos de tacto, el diseño busca ser barato y fácil de fabricar. Carnegie Mellon calcula un coste de menos de 100 dólares por punta de dedo; la documentación del proyecto detalla una lista de materiales de unos 90,34 dólares, frente a unos 800 dólares que costaría construir una solución comparable utilizando componentes comerciales.
Un dedo robótico que mide presión y también “escucha” las vibraciones
El diseño intenta reproducir de forma sencilla dos tipos de información que utilizamos constantemente al tocar objetos.
Por un lado, incorpora galgas extensométricas que permiten medir la fuerza con la que el dedo aprieta. La caracterización publicada por el equipo muestra mediciones tridimensionales de fuerza en un rango de 0 a 5 N.
Por otro, utiliza un micrófono de contacto colocado detrás de una pequeña uña de plástico. Cuando el dedo se desliza sobre una superficie, golpea un borde o un objeto empieza a resbalar, se generan vibraciones de alta frecuencia que el micrófono puede registrar.
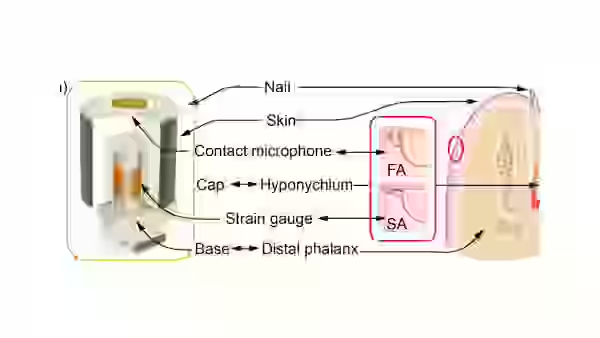
La punta está recubierta además por una superficie blanda que mejora el agarre. La combinación permite que el robot no dependa únicamente de la visión: puede medir cuánto está apretando y detectar eventos dinámicos a través de las vibraciones.
Los investigadores comparan conceptualmente ambos sensores con receptores de la mano humana: la medición de fuerza aporta información más estática sobre el contacto, mientras que las vibraciones ayudan a detectar cambios rápidos como deslizamientos, bordes o diferencias de textura.
Tofu, patatas fritas y vasos de papel para poner a prueba el tacto
Las pruebas muestran por qué disponer de varios tipos de información táctil puede ser útil.
En una de ellas, el sistema tuvo que agarrar objetos con propiedades muy diferentes, incluidos elementos frágiles y deformables como cubos de tofu y patatas fritas. El control utiliza la fuerza para iniciar el agarre y las vibraciones para detectar cuándo el objeto empieza a resbalar y ajustar la presión.
En el conjunto de diez objetos empleado para esta prueba de agarre adaptativo, el proyecto informa de una tasa global de éxito del 96 %.
Otro experimento consistió en contar y separar vasos de papel apilados. Aquí la pequeña uña tiene una función especialmente interesante: al deslizarse por el borde de los vasos genera señales vibratorias que permiten localizar cada separación incluso cuando la visión está parcialmente bloqueada.
El equipo también estudió si el robot podía distinguir materiales a partir de sus vibraciones. Al deslizar el dedo sobre superficies como tela gruesa o papel encerado, cada material produce una firma vibrotáctil distinta.
La documentación del proyecto incluye incluso una prueba en la que el robot agita cajas visualmente idénticas y utiliza conjuntamente fuerza y vibración para inferir si en su interior hay tornillos, gomas elásticas o una mezcla de ambos.
El sistema cuesta menos de 100 dólares por dedo
Otro punto relevante es el coste. Los sensores táctiles para robótica pueden encarecer rápidamente una mano con varios dedos, especialmente cuando se quieren combinar distintas modalidades de detección.
Carnegie Mellon afirma que cada punta desarrollada por el equipo cuesta menos de 100 dólares, frente a unos 800 dólares para crear un dispositivo comparable utilizando componentes disponibles comercialmente.
La página técnica del proyecto concreta una lista de materiales de aproximadamente 90,34 dólares por punta. El diseño utiliza componentes relativamente accesibles, piezas impresas en 3D, una placa electrónica propia, galgas extensométricas y un micrófono de contacto.
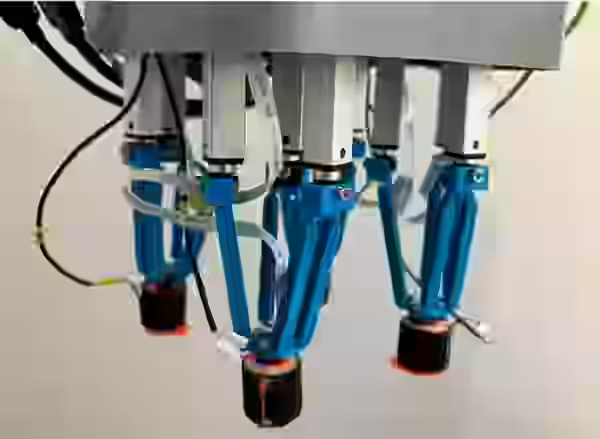
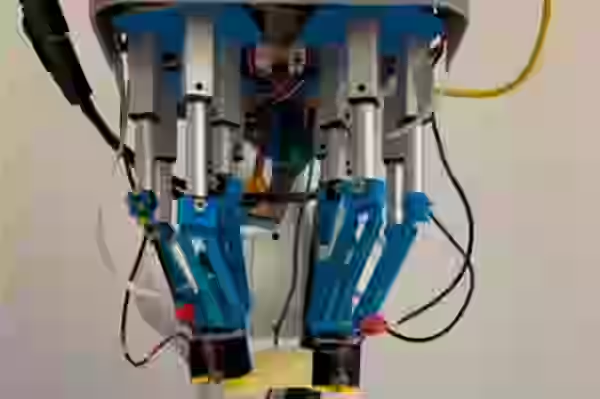
Las nuevas puntas se conectan directamente a DeltaHands, una plataforma de mano robótica modular desarrollada previamente por el mismo equipo. Esta arquitectura puede configurarse con entre uno y seis dispositivos similares a dedos y emplea numerosos componentes fabricados mediante impresión 3D.
El enfoque modular también facilita cambiar la disposición de los dedos o adaptar la mano a tareas específicas.
Por qué sentir el tacto puede ser importante para los robots domésticos
La manipulación fina continúa siendo uno de los grandes retos de la robótica. Una cámara puede identificar muchos objetos, pero existen situaciones en las que ver no es suficiente: un robot puede no saber cuánta presión está ejerciendo, si algo empieza a deslizarse o qué material hay dentro de un recipiente cerrado.
La información táctil permite cerrar ese hueco. Los investigadores ponen como ejemplo futuro un robot doméstico capaz de coger un número concreto de pastillas sin romperlas, distinguir una caja de clavos de una de gomas o detectar si un recipiente está vacío.
Este trabajo también muestra la diferencia entre proporcionar sensación táctil a una persona y proporcionar tacto al propio robot. En Hardmaniacos ya vimos tecnologías como el guante háptico de Meta para reproducir presión, vibraciones y texturas al usuario; aquí el problema es el inverso: conseguir que sea la máquina la que interprete esas señales para decidir cómo manipular un objeto.
El equipo presentó los resultados en la IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) 2026, celebrada en Pittsburgh. El siguiente objetivo será ampliar este tipo de detección desde las puntas de los dedos hacia otras zonas de la mano robótica.
Por ahora es un proyecto de investigación y no un producto comercial, pero combina tres características especialmente interesantes: tacto multimodal, fabricación relativamente sencilla y un coste suficientemente bajo como para plantear manos con varios sensores sin multiplicar excesivamente el presupuesto.
Fuentes: Carnegie Mellon University Robotics Institute — CMU Researchers Give Robots a Delicate Touch y Carnegie Mellon — A Multi-modal Tactile Fingertip Design for Robotic Hands to Enhance Dexterous Manipulation.